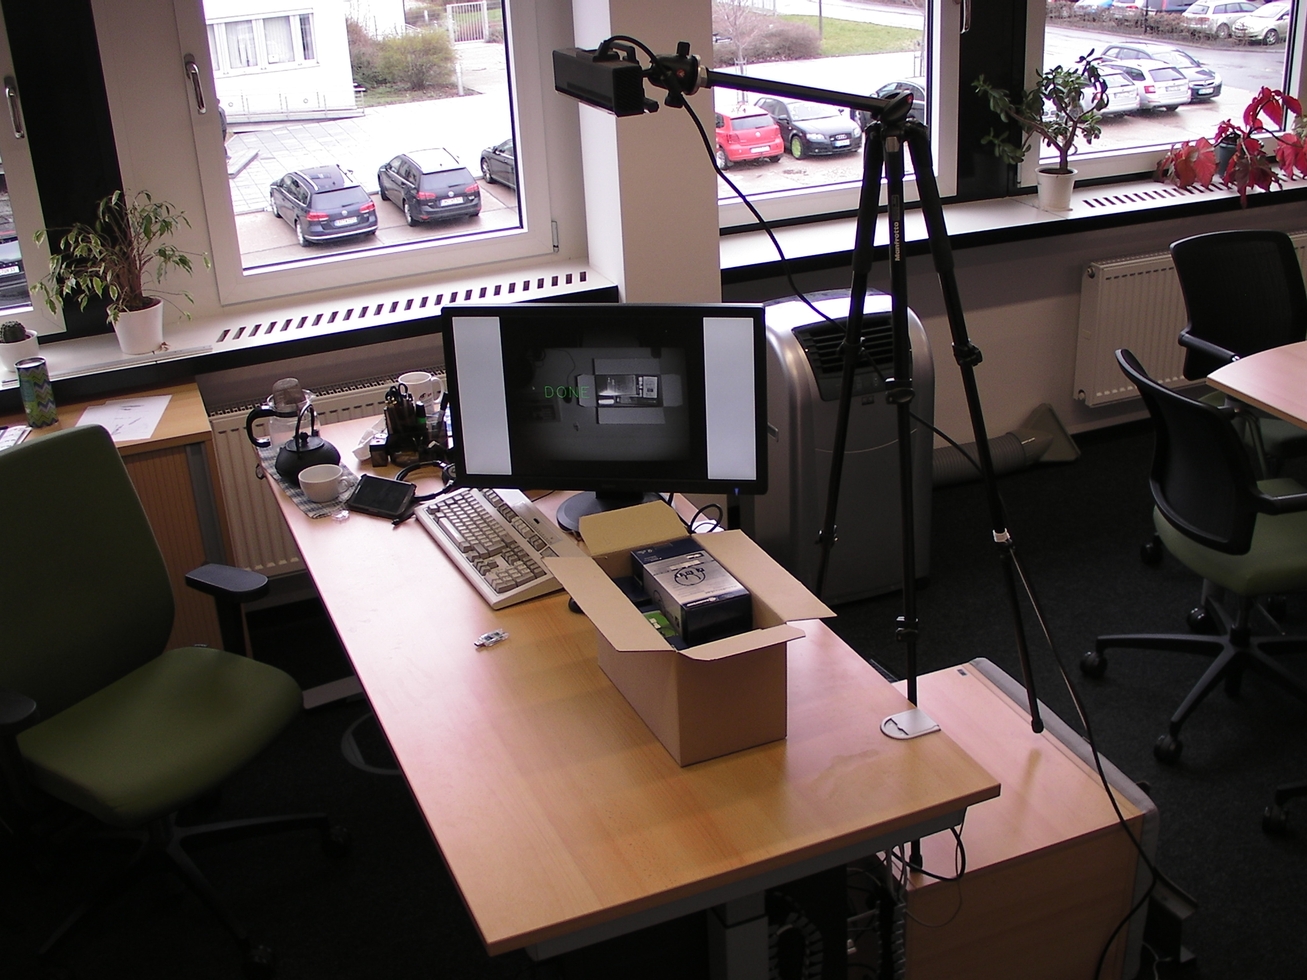
Optimierung von Packaufträgen hinsichtlich
durch
Wo ist die Kiste ?
Wo müssen Artikel einsortiert werden ?
Wo sind schon Artikel ?
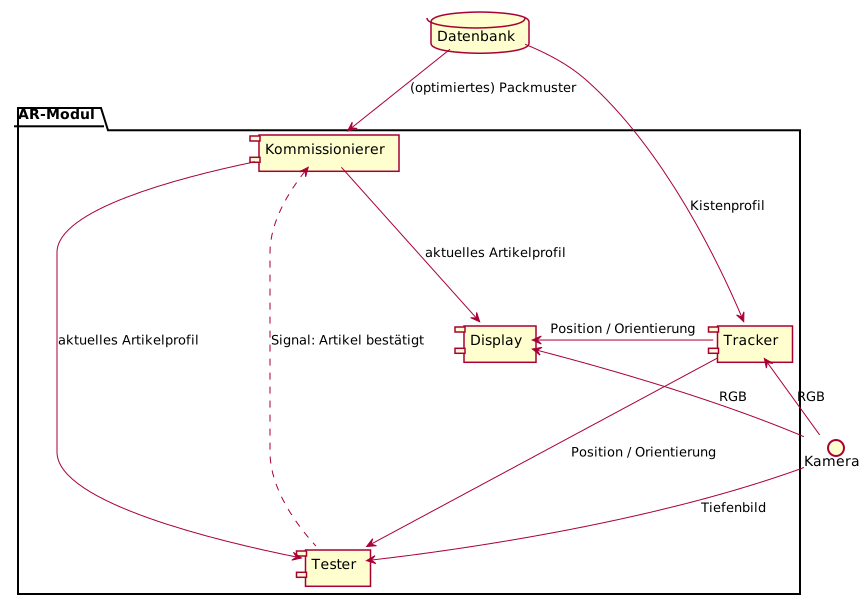
Funktionsweise
Vorteile
Alternativen
$Fehler = | Modell - Messdaten |$
$W(x_i) = \frac{MaxFehler - Fehler}{MaxFehler}$
$ P(x_i) \propto W(x_i)$
Schwierigkeiten
Idee 1: Tiefenbild, Isohypsen und Chamfer Matching
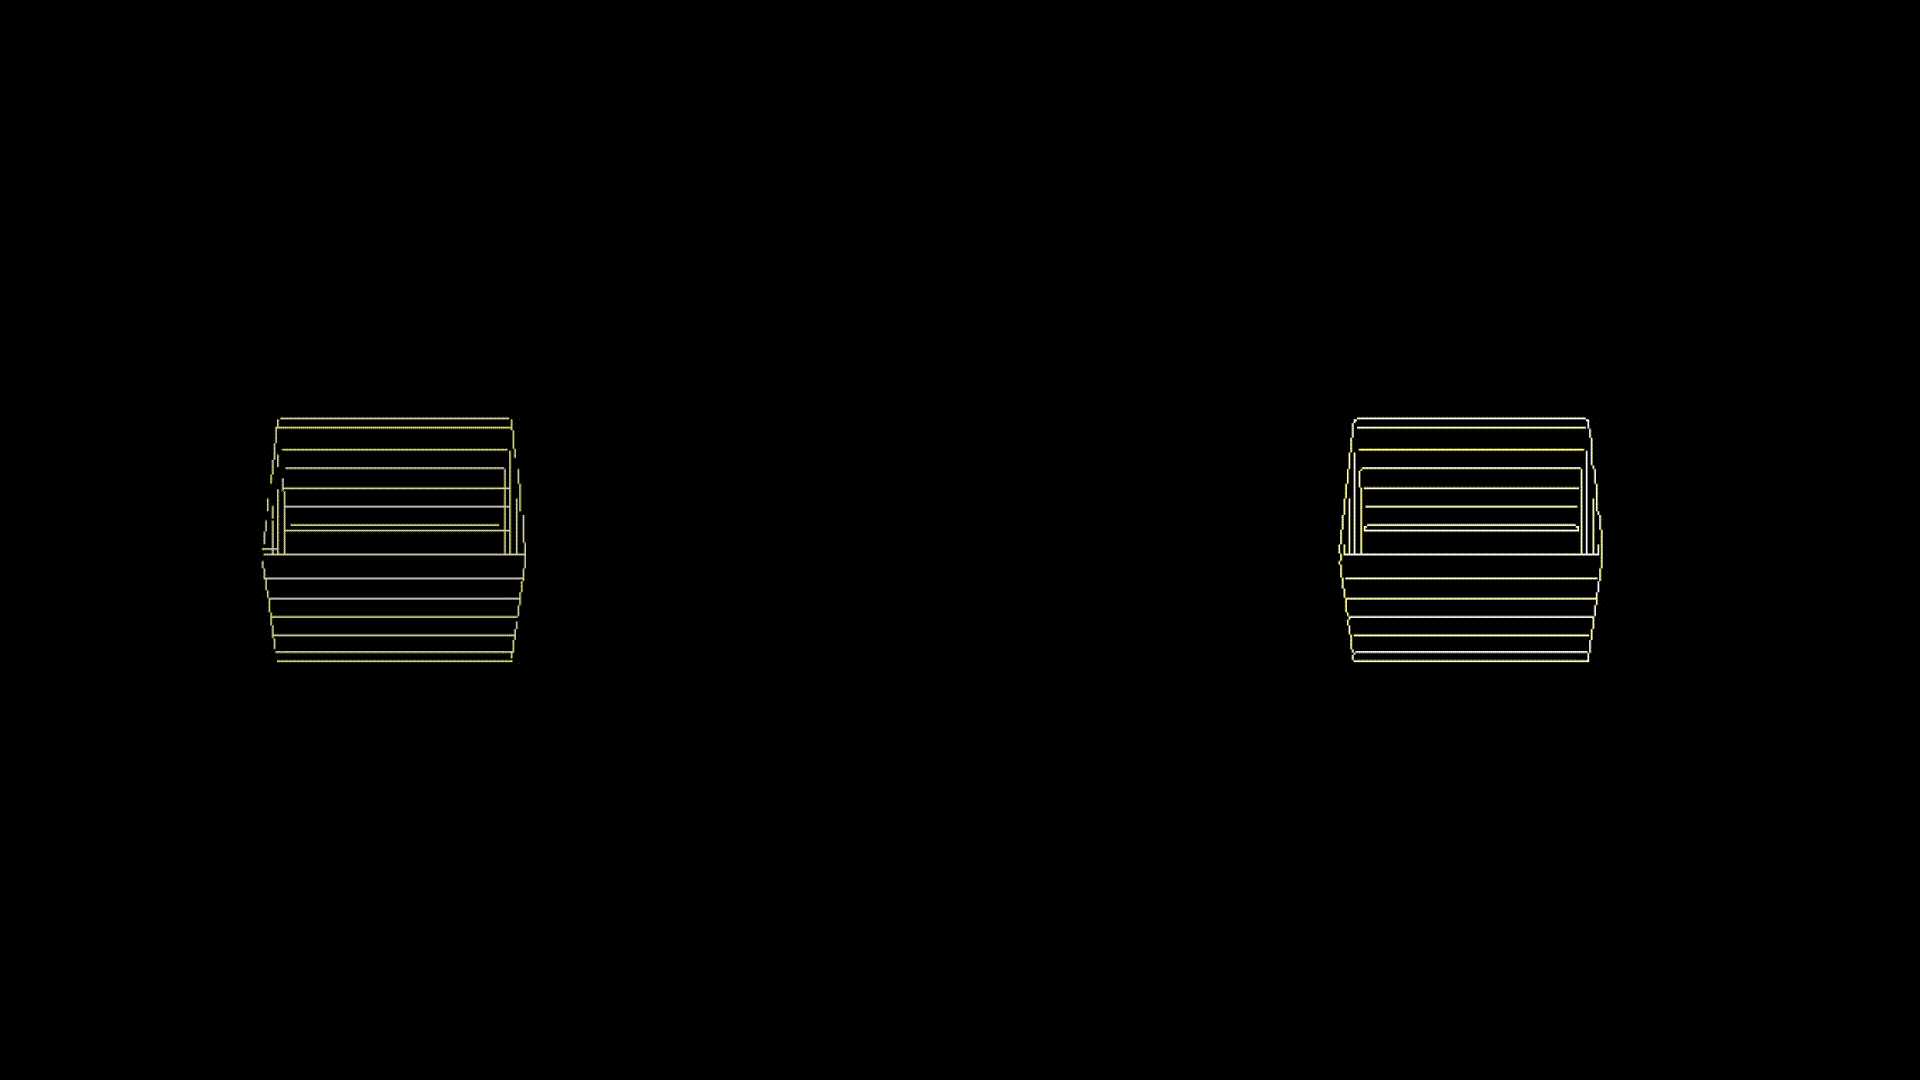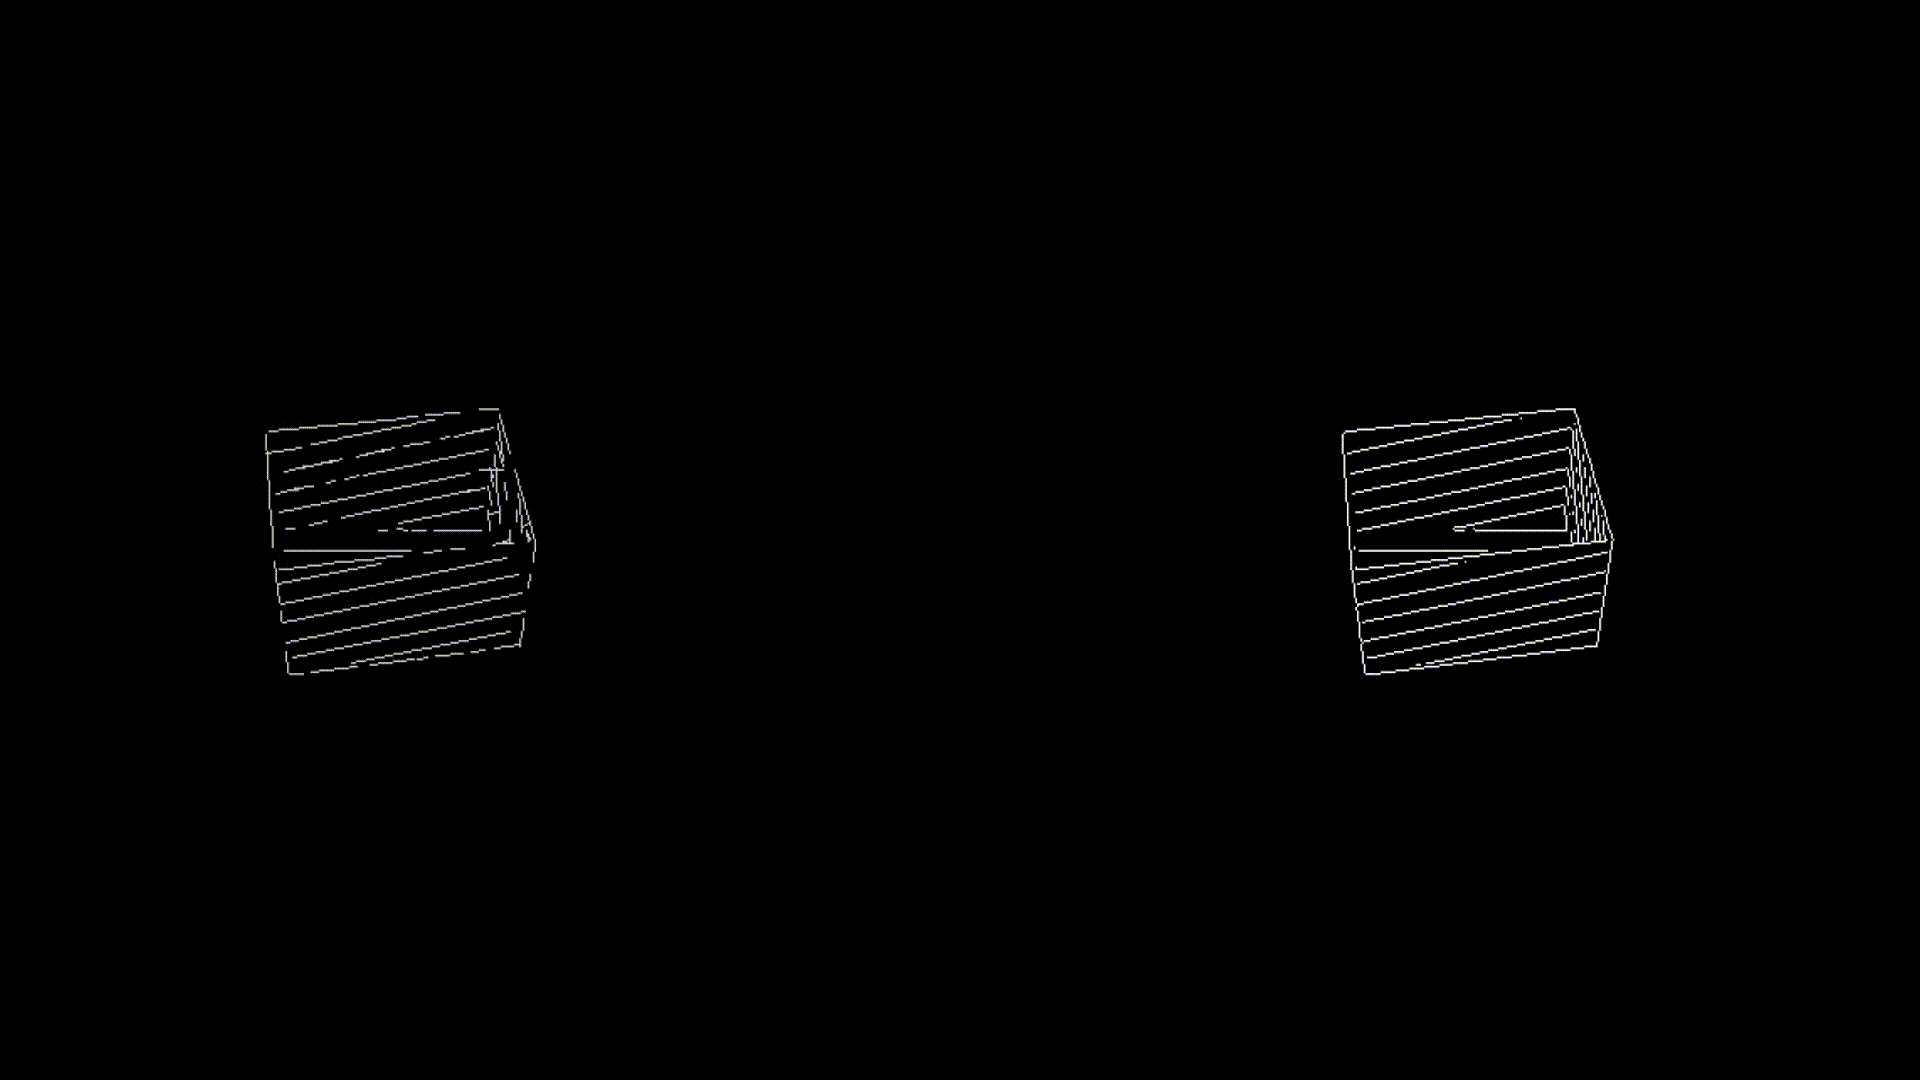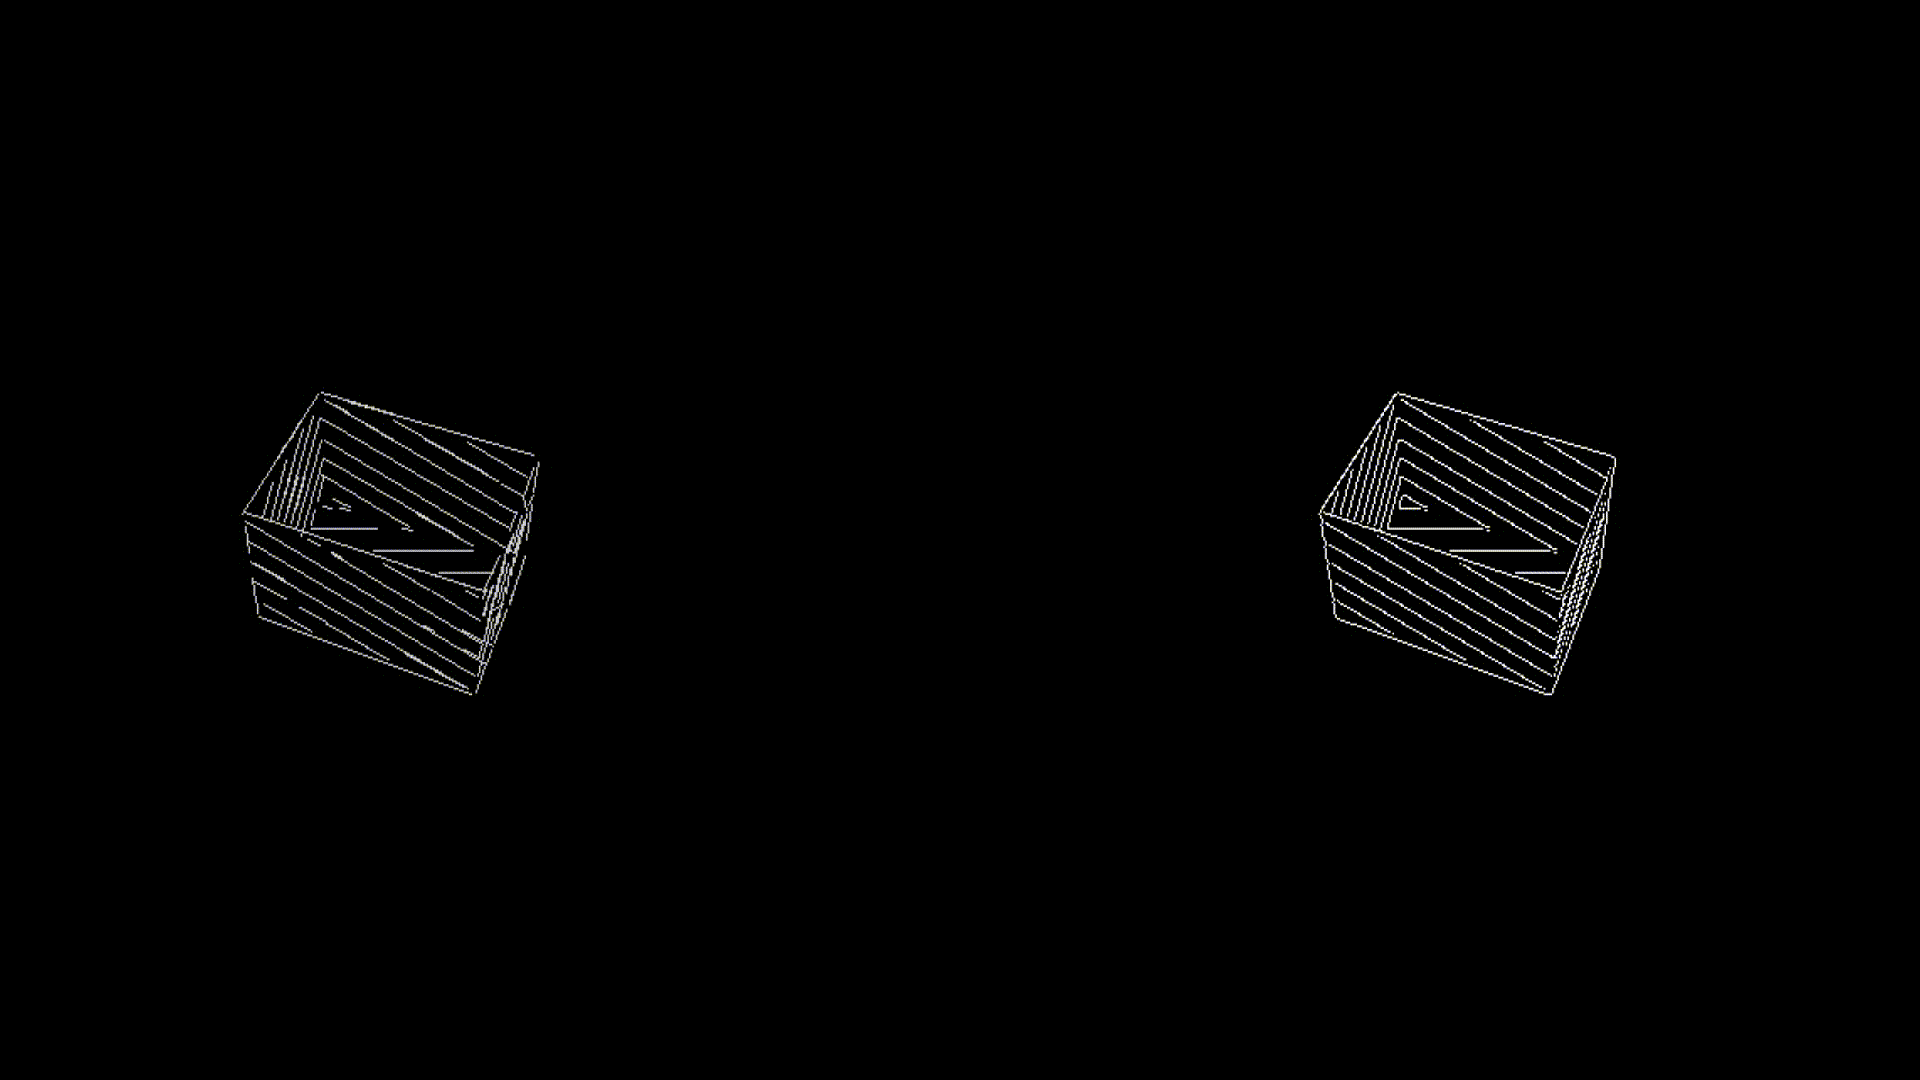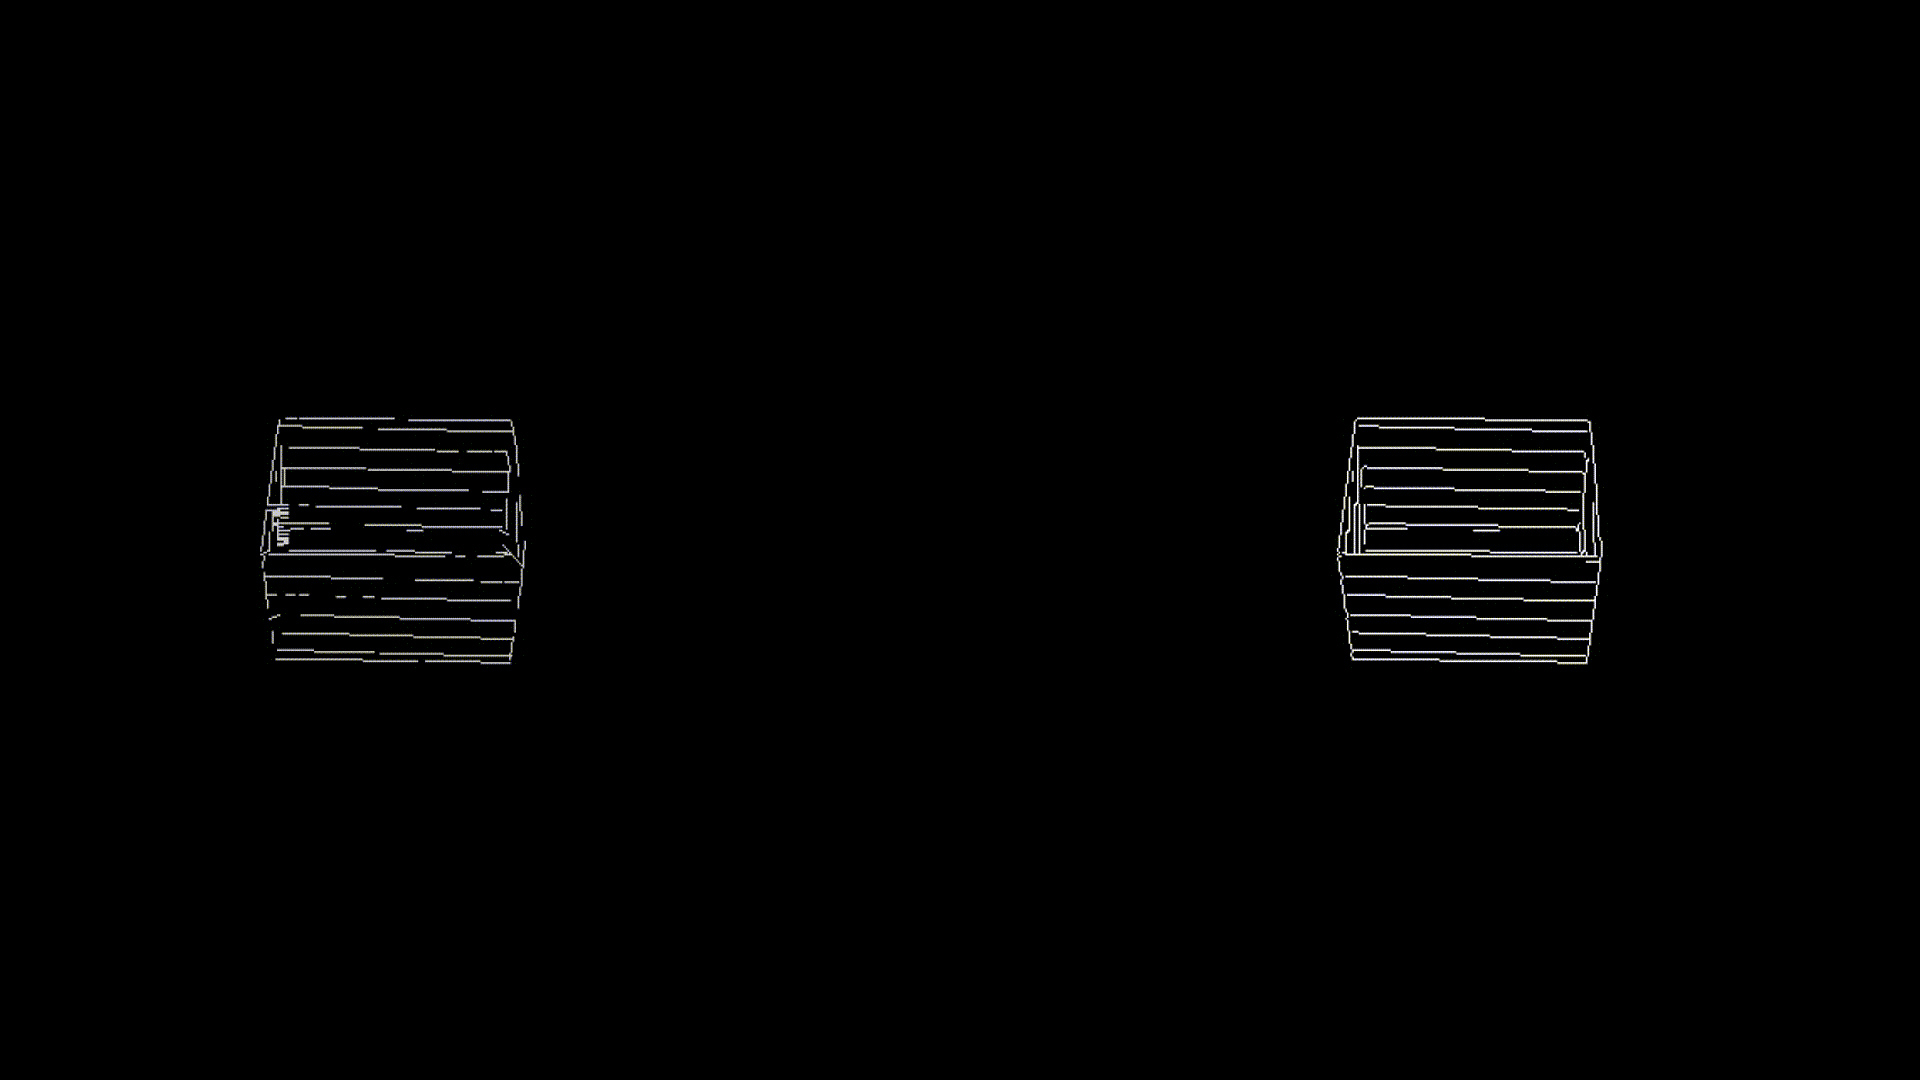
Idee 2: Hintergrundextraktion und Orthogonale Suche
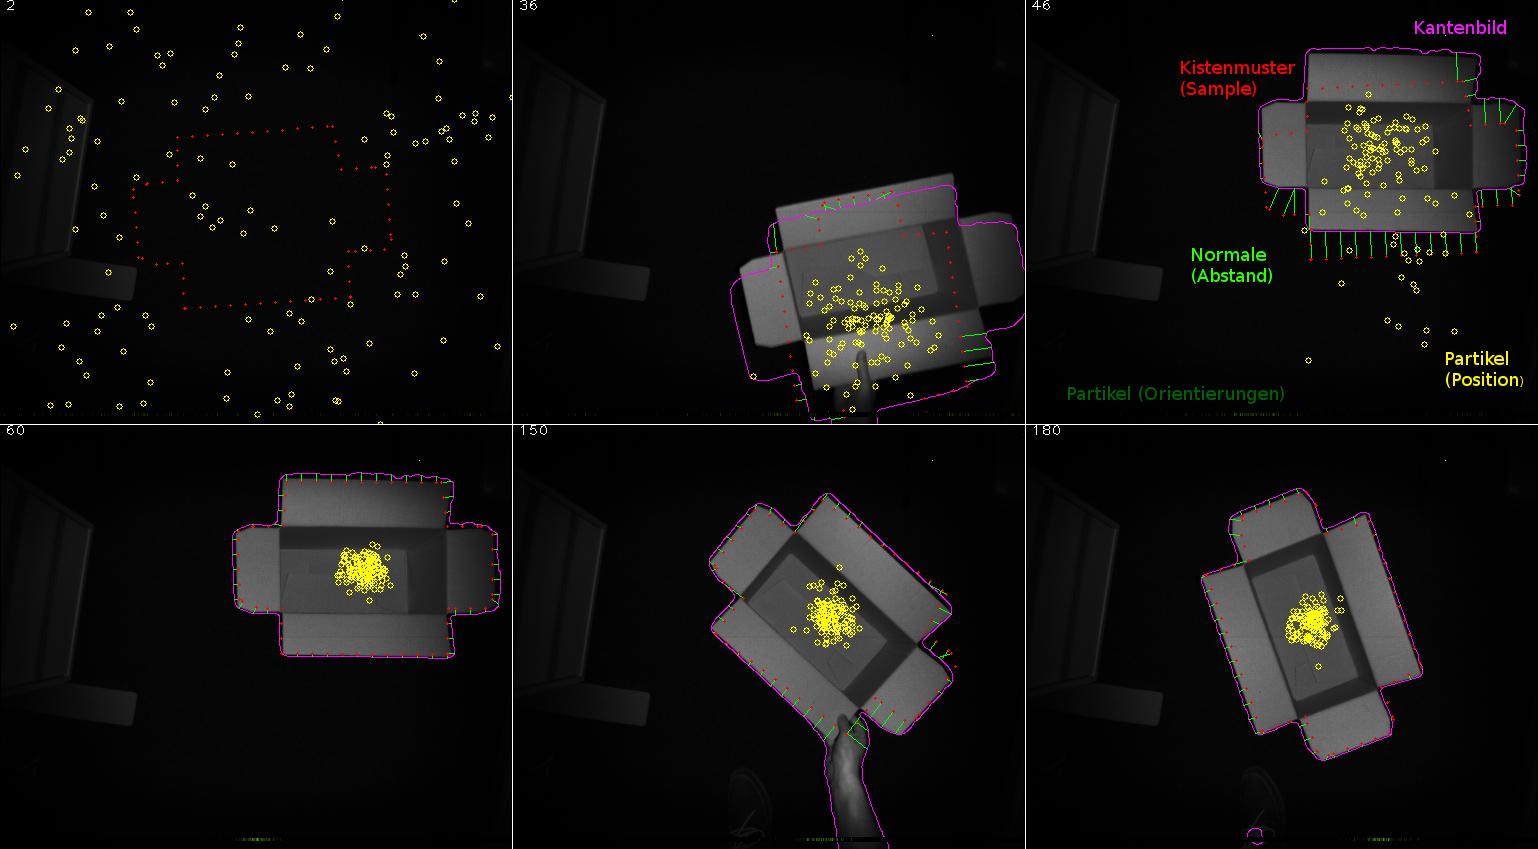
Referenzen
Choi, Changhyun ; Christensen, H.I.: 3D textureless object detection and tracking: An edge-based approach. In: Intelligent Robots and Systems (IROS), 2012 IEEE/RSJ International Conference on, 2012, S. 3877–3884
Git Repository Übersicht
https://www-user.tu-chemnitz.de/~fepf/app/gitlist/index.php/harpo
Demovideo
https://www-user.tu-chemnitz.de/~fepf/files/harpo/commisioning_app_take3.mp4
Diese Präsentation
https://www-user.tu-chemnitz.de/~fepf/slideshow/harpo